

Mae'r llyfr peristaltig yn cynnwys tair rhan yn bennaf: y gyrrwr, y pen pwmp a'r pibell. Mae'r pen pwmp a'r pibell wedi'u cyflwyno o'r blaen, a nawr byddaf yn cyflwyno'r gyrrwr. Mae gyrwyr gwahanol moduron yn addasu i wahanol senarios. Yma byddaf yn rhannu gyda chi y gwahaniaethau rhwng gwahanol moduron. #modur stepper#
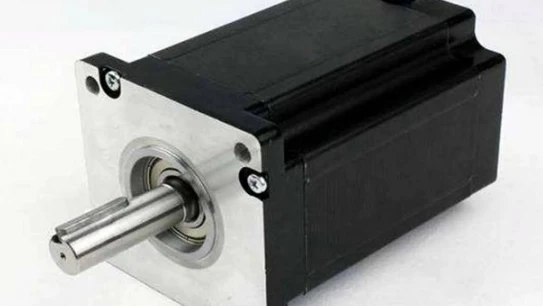
1. modur stepper
Fel y dywed Wikipedia, modur camu yw modur sy'n trosi signalau pwls trydanol yn ddadleoliad onglog cyfatebol neu ddadleoli llinol. Bob tro mae signal pwls, mae'r rotor yn cylchdroi gan ongl. Felly, o safbwynt strwythur sylfaenol, mae cywirdeb y modur stepper yn gymharol uchel. Mae gan y gyrrwr sydd â'r modur stepiwr sefydlogrwydd da a gwall bach, a dyma'r dewis cyntaf i lawer o ddiwydiannau.
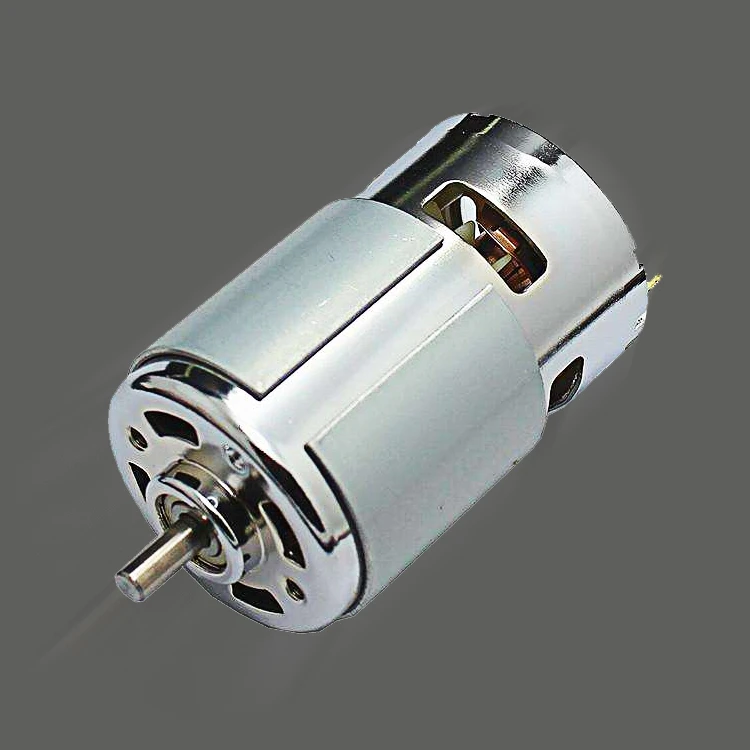
2. modur DC
Mae modur DC yn fodur sy'n defnyddio'r rhyngweithio electromagnetig rhwng y stator a'r rotor i drosi'r pŵer DC mewnbwn yn allbwn ynni mecanyddol. Y brif nodwedd yw y gellir ei droi pan fydd wedi'i gysylltu â thrydan, a gellir ei gysylltu â llywodraethwr allanol ar gyfer rheoleiddio cyflymder. Gellir ei gyfarparu â blwch gêr i leihau'r cyflymder a chynyddu'r trorym.
3. AC modur
Mae modur AC yn beiriant sy'n trosi cerrynt eiledol yn ynni mecanyddol. Mae modur AC yn bennaf yn cynnwys dirwyniadau electromagnetig neu weindio electronig dosbarthedig a ddefnyddir i gynhyrchu maes magnetig, a armature cylchdroi neu rotor. O'i gymharu â modur DC, mae'r strwythur yn syml, mae cynnal a chadw yn hawdd, a gofynion amgylcheddol isel.


